← Kõik projektid
Kohandatud inseneriteenus / Ruumiandmed, IoT ja tööprotsesside integratsioon
Ühendage füüsilised vaatlused tööd juhtivate andmetega.
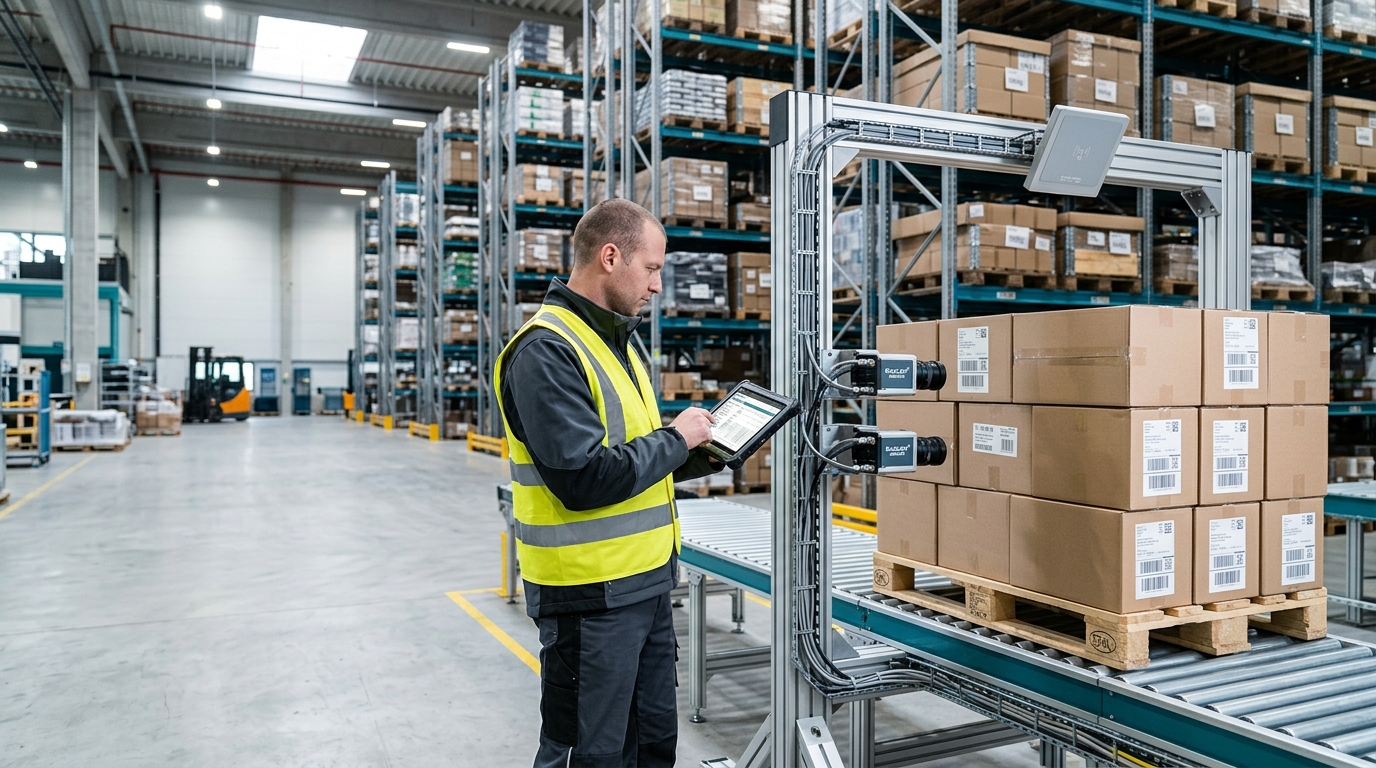
Valime ühe kontrollülesande jaoks kaamerad, vöötkoodi- või RFID-lugejad, kaalud või LiDARi ning seome vaatluse artikli, partii, aluse, asukoha, saadetise või puistematerjaliga.
Analüüs, piloot ja etapiviisiline juurutus
01 / Väljakutse
Füüsilise laoseisu kontroll
Laosüsteem kirjeldab eeldatavat seisu, füüsiline kontroll toimub sageli eraldi ja jätab vähe struktureeritud tõendeid. Kasuliku erinevuse jaoks tuleb siduda identiteet, kogus, koht, aeg ja mõõtemääramatus.
Tehniline lähenemine
Piloot vastab ühele küsimusele: kas lähetatud alus vastab tellimusele, kas tootmiskomplekt on täielik või kuidas mõõdetud puistematerjal vastab kirjetele. Andur, kalibreerimine, lubatud viga ja erandi omanik valideeritakse tegelikus keskkonnas.
02 / Kasu kliendile
Kasu kliendile
- 01Füüsilise ja digitaalse seisu erinevuste leidmine
- 02Vastuvõtu ja lähetuse toetamine ajatempliga tõenditega
- 03Korduva võrdlustöö vähendamine
- 04Materjaliliikumiste ja ärikirjete parem jälgitavus
- 05Korratav mõõtmisprotsess ühele materjaliklassile
Sobib, kui
Sobib, kui
- On kindel vastuvõtu-, komplekteerimis- või lähetuspunkt
- Töötajad võrdlevad füüsilisi identiteete või koguseid süsteemiga
- Esinduslikud esemed ja etalonmõõtmised on olemas
- Lao-, ERP- või saadetiseandmetel on piiratud liides
- Ebakindlatel vaatlustel on määratud kontrollija
03 / Teostuse töövoog
Piloodi teostuskäik
Piloot vastab ühele küsimusele: kas lähetatud alus vastab tellimusele, kas tootmiskomplekt on täielik või kuidas mõõdetud puistematerjal vastab kirjetele. Andur, kalibreerimine, lubatud viga ja erandi omanik valideeritakse tegelikus keskkonnas.
Hinnake andureid ja kalibreerimist
→Siduge vaatlused kirjetega
→Kontrollige erinevusi ja mõõteviga
Esimese piloodi tulemused
- Anduri ja etalonmõõtmise hinnang
- Artikli, asukoha ja süsteemi vastendus
- Piiratud vaatlus- ja võrdluskonnektor
- Erinevuste järjekord eeldatud, vaadeldud ja allikatõendiga
- Vigade, märkamata erinevuste, valehäirete ja töökoormuse validatsioon
Kontakt
Lahendate sarnast probleemi?
Kirjeldage töövoogu, piiranguid ja tulemust, mida vajate.